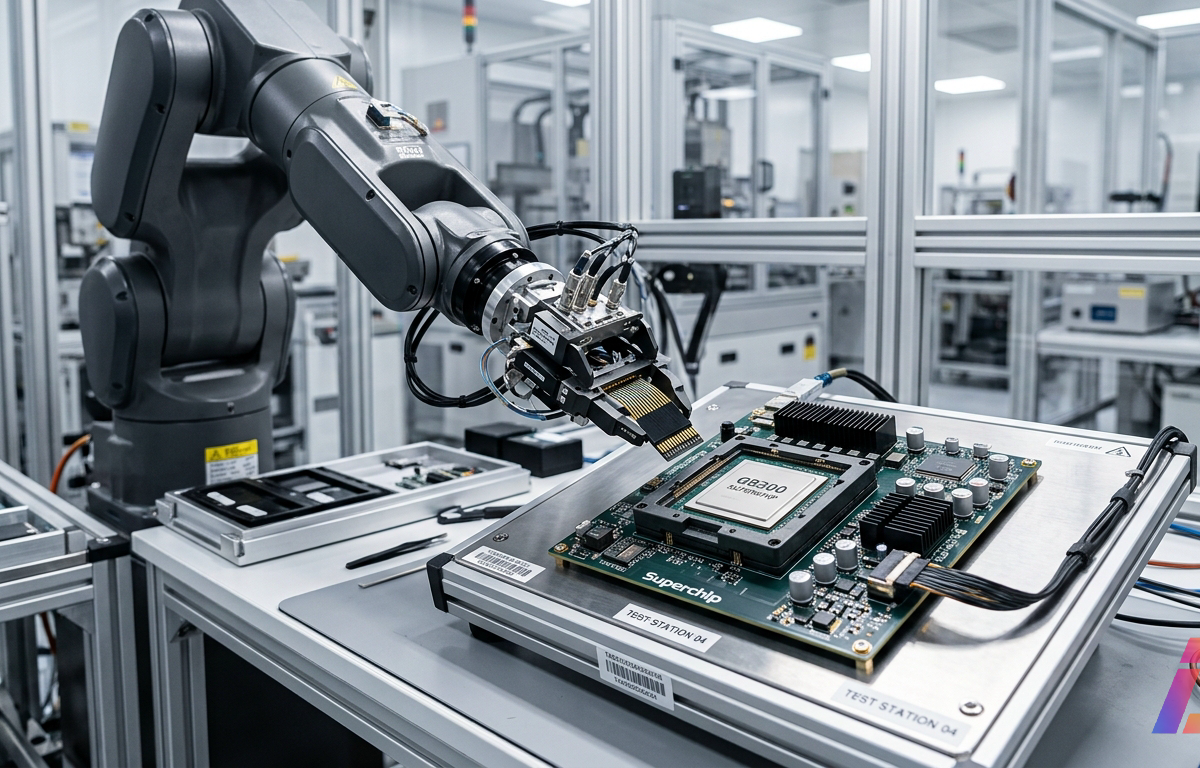
A NVIDIA ensinou braços robóticos a montar as bandejas de teste usadas para validar os módulos de computação do GB300 antes do envio aos clientes. O detalhamento está no relatório "The Machines that Make the Machines", publicado em outubro de 2026 no blog técnico da NVIDIA (abre em nova aba), escrito pelo time do Seattle Robotics Lab (SRL) em conjunto com a equipe de engenharia do Isaac, o grupo de operações da própria NVIDIA e a Foxconn (Hon Hai), fabricante contratada do GB300 NVL72. O GB300, superchip da linha Grace Blackwell, alimenta treinamento e inferência de modelos de fundação; antes de qualquer rack sair da fábrica, cada módulo passa por uma bandeja de teste que verifica funcionalidade e desempenho.
A conta oficial de robótica da empresa resumiu a pergunta que motivou o projeto no anúncio da pesquisa:
Conseguimos construir robôs inteligentes para montar hardware de IA complexo? No Seattle Robotics Lab da NVIDIA, estamos atacando essa questão por meio da montagem das bandejas de teste do GB300, de fixar barras de distribuição até inserir conectores delicados.
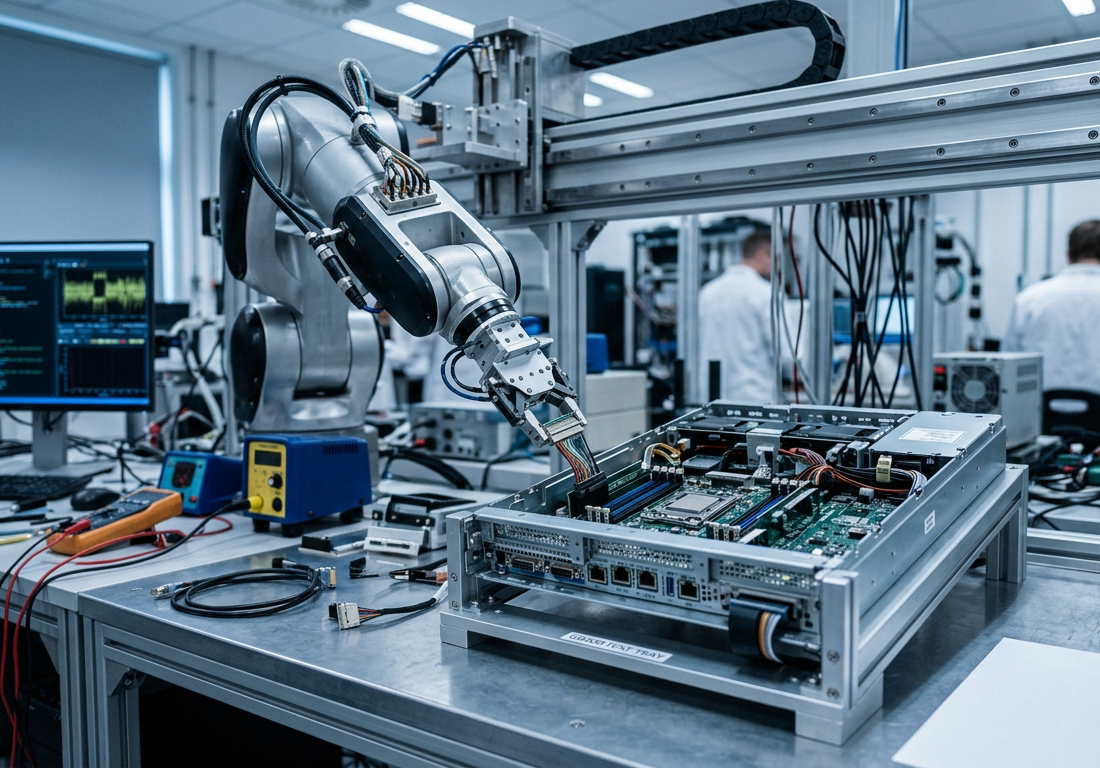
A motivação econômica é específica. Segundo a NVIDIA, ciclos de projeto curtos e volumes de produção relativamente baixos tornam inviável a automação fixa, aquela linha dedicada e rígida que só compensa quando o mesmo produto é feito aos milhões durante anos. Cada geração de acelerador muda o layout, os conectores e os tempos. Quando o produto vira, a linha dedicada vira sucata. A aposta é em automação flexível: robôs genéricos, reprogramáveis, capazes de lidar com peças que nunca são exatamente iguais.
Duas tarefas, alvos de fábrica
O projeto escolheu as duas operações mais chatas e mais críticas da bandeja de teste.
Na primeira, o robô precisa pegar uma barra de distribuição (busbar), um condutor metálico pesado que carrega correntes altas, transportá-la, encaixá-la e fixá-la com parafusos em 16 pontos. Fixtures e grampos precisam ser inseridos e removidos no meio do processo. Na segunda, dois conectores grandes e dois pequenos, presos a cabos, precisam ser levantados e inseridos em soquetes com folga mínima.
O hardware é modesto para o problema: dois braços Flexiv Rizon 4S, escolhidos provavelmente pelo controle de impedância nativo, e um UR10e com uma parafusadeira OnRobot acoplada. Quem definiu as metas foram os fabricantes, não o laboratório: 99,5% de taxa de sucesso, nenhuma colisão não intencional com a bandeja, ciclo do busbar em até 124 segundos e os quatro conectores inseridos em no máximo 72 segundos, o dobro do tempo de um operador humano treinado, segundo reportagem do TokenPost.
Os números divulgados ficam aquém da meta, e a própria NVIDIA não esconde isso:
| Tarefa | Meta de sucesso | Sucesso observado | Meta de tempo | Tempo observado |
|---|---|---|---|---|
| Montagem do busbar (16 parafusos) | 99,5% | acima de 95% | até 124 s | 160 s |
| Inserção dos 4 conectores | 99,5% | entre 90% e 95% | até 72 s | não divulgado |
Os dados de sucesso vêm do relatório técnico e da cobertura da agência CNA em Taiwan; a agência noticiou taxas acima de 90% nas etapas críticas. Os pesquisadores admitem que os sistemas se aproximam dos limiares sem alcançá-los. Nada disso está pronto para linha de produção, e o texto original é explícito quanto a isso.
Onde a engenharia clássica venceu
A surpresa técnica do relatório está na divisão de trabalho entre métodos. Para o busbar, o time do SRL não usou aprendizado de política. Montou um pipeline modular clássico: estimativa de pose 6D com o FoundationPose (modelo de base para localizar objetos no espaço, posição e orientação), primitivas de movimento baseadas em curvas de Lissajous (trajetórias que varrem uma região de busca quando a posição exata é incerta) e controle de impedância, modo em que o robô regula a força de contato em vez de obedecer cegamente a uma trajetória rígida.
Deu certo. O sucesso passou de 95%. O gargalo não foi intelectual, foi físico: a parafusada sequencial, parafuso por parafuso com uma única ferramenta, empurrou o ciclo para 160 segundos, 36 acima do teto pedido pela fábrica. A solução óbvia, paralelizar as ferramentas, é um problema de hardware, não de algoritmo. É uma lição que o relatório deixa entre as linhas: quando a política já funciona, o que segura o ciclo é a mecânica.
Onde o aprendizado entrou
Os conectores foram o problema difícil. Cabo é mole. O conector pendurado nele dobra, torce, muda de forma a cada tentativa, e o soquete tem folga milimétrica. Percepção pura e controle clássico não davam conta do recado sozinhos, porque não existe uma pose fixa a estimar quando o objeto se deforma.
A resposta do time empilhou técnicas: o modelo SAM3 para segmentar os cabos na cena, um estimador de pose especialista chamado DOPER, garras personalizadas impressas em 3D para cada conector, e aprendizado por reforço treinado em simulação no Isaac Lab (abre em nova aba), com transferência para o mundo real (sim-to-real) refinada por um método chamado SPARR e por entradas de força e torque. A interpretação razoável é que o sim-to-real serviu para dar ao robô a habilidade de busca e acomodação que a percepção sozinha não fornece: sentir a resistência do soquete e ajustar em tempo real, em vez de calcular um encaixe perfeito de antemão.
Há uma frase que o próprio título do post usa para resumir a tese do time: o projeto combinou "aprendizado de robô, inteligência mecânica e boa e velha engenharia". As garras impressas, os fixtures, o controle de impedância e as entradas de força valem tanto quanto qualquer rede neural. É o contrário da narrativa de que um modelo generalista substitui o projeto mecânico.
O que os números dizem, com honestidade
Vale ler as fontes lado a lado, porque elas enfatizam coisas diferentes. A cobertura taiwanesa destacou que as taxas de sucesso "excederam 90%", um recorte favorável e verdadeiro. O relatório original e o TokenPost apresentam o mesmo dado contra a régua que importa: 99,5% é o piso exigido pela manufatura, e 95% no busbar significa uma falha a cada vinte tentativas. Em uma operação de validação que existe justamente para garantir qualidade de racks que custam milhões, uma falha em vinte não é aceitável. Os pesquisadores escreveram que estavam "se aproximando rapidamente" dos limiares, e pararam por aí.
O ponto positivo é outro: a curva. Um robô genérico chegou a 90-95% em tarefas que hoje exigem operadores treinados, sem automação dedicada, em um projeto experimental de laboratório. A distância até 99,5% é de engenharia, iteração e talvez de hardware melhor, não de uma barreira conceitual.
Lições para quem constrói sistemas técnicos
Quatro dessas lições atravessam domínios e servem a qualquer time que combine software com o mundo físico:
- Híbrido antes de puro. O busbar foi resolvido com pipeline clássico; os conectores exigiram aprendizado. A decisão de qual método usar veio da natureza de cada tarefa, não de uma preferência de laboratório. Equipes que escolhem a ferramenta antes de entender o problema pagam caro.
- A mecânica é parte da política. Garras personalizadas e entradas de força-torque fizeram mais diferença em tarefas de contato do que qualquer refinamento de percepção. "Inteligência mecânica", no vocabulário do próprio relatório, é designer de hardware no loop.
- Simulação ensina o essencial, o mundo real cobra o resto. O sim-to-real com refino por força e torque sugere que a simulação sozinha não captura a variabilidade dos cabos deformáveis; o sinal físico fecha o circuito.
- Meça contra o padrão da fábrica, não contra o paper anterior. 95% pode ser ótimo na literatura e insuficiente na linha de montagem. A Foxconn definiu a régua, e o relatório publica os deficits sem maquiagem.
Há também uma lição de arquitetura de produto: a escolha de braços com controle de impedância acessível (Flexiv Rizon) em vez de braços industriais rígidos baratos indica que compliance, a capacidade de ceder ao contato, é requisito de base para montagem delicada, não luxo.
Próximo passo
O objetivo declarado pela NVIDIA é colocar os sistemas nas fábricas dos fabricantes contratados. É um plano anunciado, não um desdobramento observado, e o próprio relatório condiciona tudo a alcançar os limiares de sucesso e tempo. Se chegar lá, o efeito prático é direto: a mesma stack (percepção com modelos de segmentação, estimativa de pose, sim-to-real com força, garras impressas) passa a ser candidata natural para outras etapas de montagem do GB300 e das gerações seguintes, em que a automação fixa nunca vai pagar a conta.
Para desenvolvedores e engenheiros de automação, a consequência é concreta: o padrão de referência para robótica de montagem flexível acabou de ganhar um relatório público com metas reais, números incompletos e métodos descritos. Ler o pipeline completo, entender por que o busbar ficou clássico e os conectores ficaram com aprendizado por reforço, e notar onde o gargalo migrou do algoritmo para a parafusadeira vale mais do que qualquer promessa de generalização. Quando a IA passa a ser montada por robôs treinados com IA, o interessante não é o slogan: é a lista do que ainda faltou.