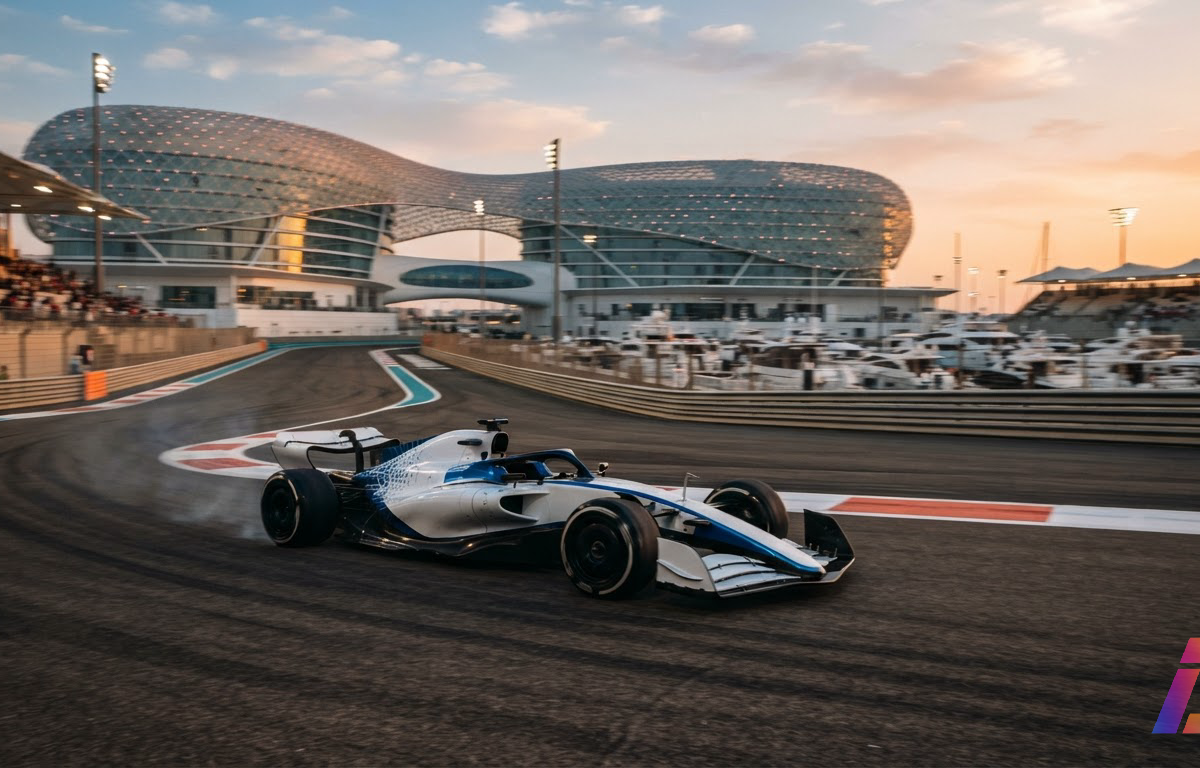
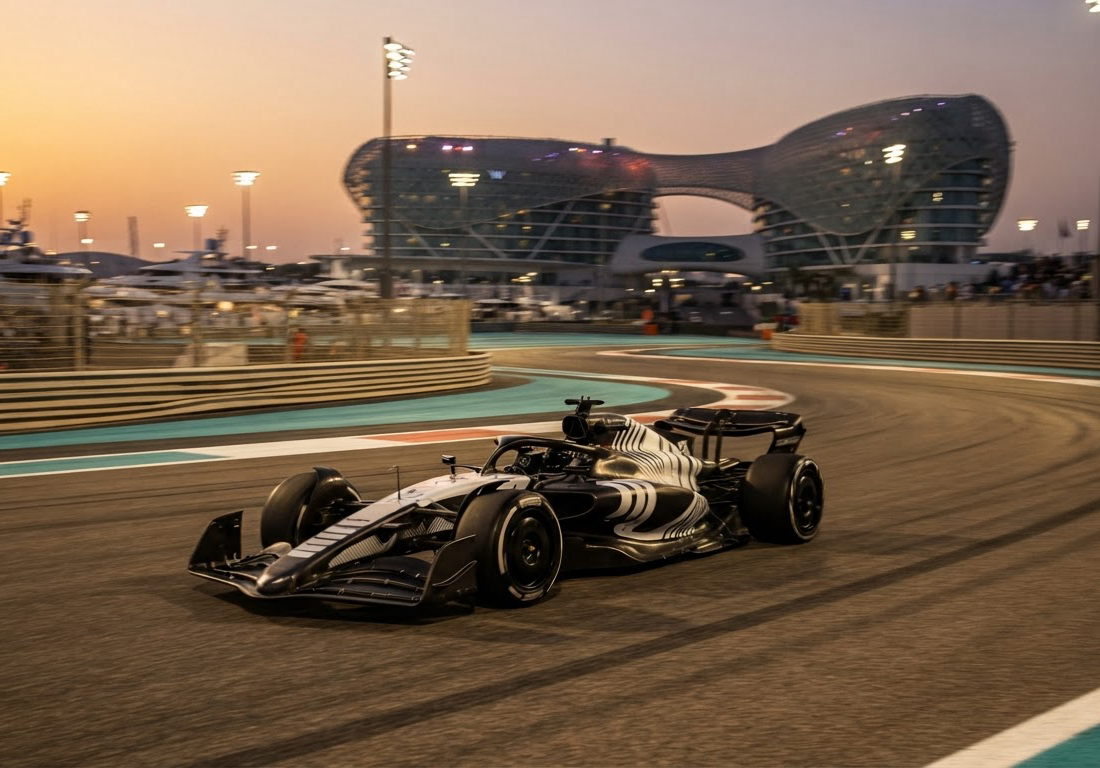
1,585 segundo: foi tudo o que separou o carro com IA de Daniil Kvyat no encerramento da temporada 2025 da A2RL, a liga de corrida autônoma sediada em Abu Dhabi. Numa exibição na versão curta do circuito de Yas Marina, em novembro, a melhor volta da máquina ficou em 59,154 s; a do ex-piloto de F1, em 57,569 s. Kvyat recebeu dez voltas para caçar o algoritmo e precisou de todas.
A tese deste texto é que a proximidade não é a parte tecnicamente interessante. O que mudou de 2024 para cá foi o gargalo: o problema deixou de ser "dirigir rápido o suficiente" e virou confiabilidade sob operação real — e a distância final em relação ao humano mede, sobretudo, o preço de tirar um agente da simulação e jogá-lo no asfalto.
A régua que os números desenham
A progressão da A2RL (Abu Dhabi Autonomous Racing League) vale mais que qualquer declaração. Quando os testes começaram, o carro largava três minutos e meio atrás da referência humana. No evento do ano anterior, o gap tinha caído para dez segundos ao longo do traçado completo de Yas Marina. Em novembro de 2025, era menos de dois segundos por volta.
| Prova | Marca | Tempo |
|---|---|---|
| Melhor volta de Kvyat (exibição) | Humano | 57,569 s |
| Última volta da TUM (corrida de 6 carros) | IA | 58,183 s |
| Melhor volta da IA (exibição) | IA | 59,154 s |
| Benchmark de coleta de dados citado pela Unimore (outubro) | IA | 59,20 s |
O diretor técnico Nicola Palarchi tratou o evento anterior como prova de conceito e reservou 2025 para confiabilidade e desempenho, descrevendo o programa como um laboratório de corrida sobre rodas. Kvyat, por sua vez, contou que a diferença em relação ao ano anterior era de dia e de noite: em 2024 ele "brincava" com a IA; em 2025 precisou empurrar de verdade para acompanhar.
Em corrida, um segundo e meio por volta é um abismo. O automobilismo classifica grids por milésimos; uma volta e meio mais lento no ritmo de qualificação significa largar no fundo do pelotão. O acerto é que a curva ainda aponta numa direção só — e a inclinação dos últimos doze meses é maior que a de todo o período anterior somado.
Por que a última volta da TUM diz mais que a exibição
Depois do confronto com Kvyat, veio a corrida autônoma de seis carros. Na última volta, a equipe do TUM (Technische Universität München) cravou 58,183 s — cerca de meio segundo atrás do tempo do ex-piloto de F1.
Esta é leitura minha, não afirmação da organização: essa marca pesa mais que a da exibição. Volta isolada em showcase é o cenário amigável — pista limpa, sem rivais, sem pressão de estratégia. Última volta de corrida com cinco outros carros autônomos em pista envolve tráfego, decisões de ultrapassagem e gestão de desgaste. Bater 58,1 s dentro desse contexto sugere que o desempenho de pico está migrando da sessão controlada para a condição competitiva, que é onde um carro de corrida de verdade precisa entregar.
Duas comparações, uma armadilha metodológica
Existe um detalhe que passa batido no entusiasmo: em outubro, a equipe Unimore alegou ter superado um benchmark de coleta de dados de 59,20 s — uma marca estabelecida pela própria estrutura do projeto, não uma volta de piloto humano. A cobertura dos resultados de novembro registra IA ainda mais lenta que Kvyat, o que caracteriza uma comparação diferente. Nenhum dos dois conjuntos de dados mostra, até aqui, uma IA vencendo um ex-piloto de F1 em confronto direto cronometrado.
Quem desenvolve sistemas com avaliação automatizada conhece essa armadilha pelo nome: a escolha do benchmark define o placar. Bater uma média de coleta de dados é um marco de engenharia legítimo; bater um humano em forma é outro, muito mais duro. Confundir as duas categorias é como celebrar ter superado o recorde do próprio time de testes e vender como vitória sobre o campeão. A A2RL saiu na frente justamente por oferecer a régua mais exigente: um profissional que passou anos a fio calibrando limites de aderência com o corpo, não com um modelo.
O melhor contraponto — e por que ele não derruba a tese
A objeção mais forte contra o feito é conhecida de todo debate sobre robótica: circuito fechado, condições controladas, ex-piloto aposentado, data center a poucos metros do pit lane. Um crítico pode arguir que nada disso prova capacidade de dirigir no mundo aberto, com chuva, buraco e motocicleta intrometida.
A objeção procede e, ainda assim, não muda a conclusão, por dois motivos. Primeiro, medição controlada é exatamente o que um laboratório deve fazer: ciência que não isola variáveis não mede nada. O objetivo declarado do programa não é vender um táxi autônomo, e o próprio Palarchi o descreveu como um laboratório sobre rodas. Segundo, a objeção confunde escopo com progresso. Ninguém precisa acreditar que a pilha de software da A2RL dirige em avenida movimentada para reconhecer que reduzir três minutos e meio a um segundo e meio, contra um humano de elite, ensina algo real sobre transferência de política aprendida em simulação para o mundo físico — o chamado sim2real, o problema de um agente treinado em ambiente virtual manter o desempenho quando as imperfeições do mundo real entram em cena.
O que sobra para quem escreve o código
Três lições têm valor direto para fora do autódromo:
- Confiabilidade é métrica de primeira classe, não rodapé. A organização reservou uma temporada inteira para estabilidade em vez de perseguir só o tempo de volta. Em qualquer sistema de aprendizado que opera no mundo físico — braço robótico, trator autônomo, drone de inspeção, , a variância entre execuções costuma custar mais que a média.
- A curva de aprendizado não é linear, e o acesso ao terreno importa. A queda de três minutos e meio para dez segundos veio de "aprender a andar"; a de dez segundos para um segundo e meio veio de "aprender a andar rápido todo ciclo". A segunda fase exige telemetria densa, avaliação contínua e iteração rápida entre simulação e pista, infraestrutura, não truque de modelo.
- Registre qual benchmark você bateu. O contraste entre a alegação de outubro da Unimore e a comparação com Kvyat é um caso de escola: documente a régua, a data e as condições, ou o resultado não terá valor comparável amanhã.
Sobre o método em si, vale o registro conceitual: agentes dessa natureza tipicamente treinam em simulação com aprendizado por reforço, a técnica em que o sistema descobre a política de ação sendo recompensado por resultados, em vez de receber exemplos rotulados, e depois refinam contra dados físicos. Os detalhes do pipeline de cada equipe são delas; o que os números de Yas Marina evidenciam é que esse ciclo simulação-mundo real funciona, cobrando juros a cada décimo ganho.
A organização já anunciou o rumo: a TUM trata a volta de cerca de 57,5 s de Kvyat como referência para a terceira temporada, em 2026. É plano declarado, não resultado. Se a curva mantiver a inclinação, a pergunta do ano que vem deixa de ser "quanto falta" e passa a ser "em que condições o humano conseguiria defender o recorde". Ficaria incomodado com essa pergunta se fosse piloto. Como quem escreve software, eu fico com a outra leitura: o resultado mais importante de Abu Dhabi não é a máquina quase alcançando o humano, é a engenharia provando que agente treinado em simulação aguenta temporada inteira de corrida sem desmontar. Para qualquer um que construa sistemas autônomos, esse é o dado que paga a conta.
Perguntas frequentes
Quanto tempo faltou para a IA alcançar Kvyat?
Na exibição de novembro de 2025, a diferença entre a melhor volta da IA (59,154 s) e a de Kvyat (57,569 s) foi de 1,585 s. Na última volta da corrida autônoma de seis carros, a equipe TUM marcou 58,183 s, cerca de meio segundo atrás do ex-piloto de F1.
O que é a A2RL?
É a Abu Dhabi Autonomous Racing League, competição sediada em Abu Dhabi em que carros de corrida são pilotados por algoritmos de IA. A organização a descreve como um laboratório de corrida sobre rodas, dedicado a testar confiabilidade e desempenho de agentes autônomos.
A IA já superou um piloto humano?
Na comparação direta com Kvyat, não: os tempos de novembro de 2025 mostram a IA ainda mais lenta. A alegação de outubro da equipe Unimore, de superar um benchmark de 59,20 s, refere-se a uma marca de coleta de dados do próprio projeto, não a uma volta de piloto humano.
O que vem a seguir para o projeto?
A terceira temporada está prevista para 2026, e a equipe TUM usa a volta de cerca de 57,5 s de Kvyat como referência de desempenho a ser alcançada. Trata-se de uma meta declarada pelas equipes, não de um resultado já obtido.